Robot w symulacji mięknie po uderzeniu. Robi to bez czujnika momentu
Autorzy symulacyjnego badania opisali przegub robota, który z sygnałów po stronie silnika szacuje moment kontaktu i obniża swoją sztywność po uderzeniu. W swobodnym ruchu pozostaje sztywny, co ma pomagać w precyzyjnym prowadzeniu ruchu.
Kontakt nie jest tu mierzony wprost
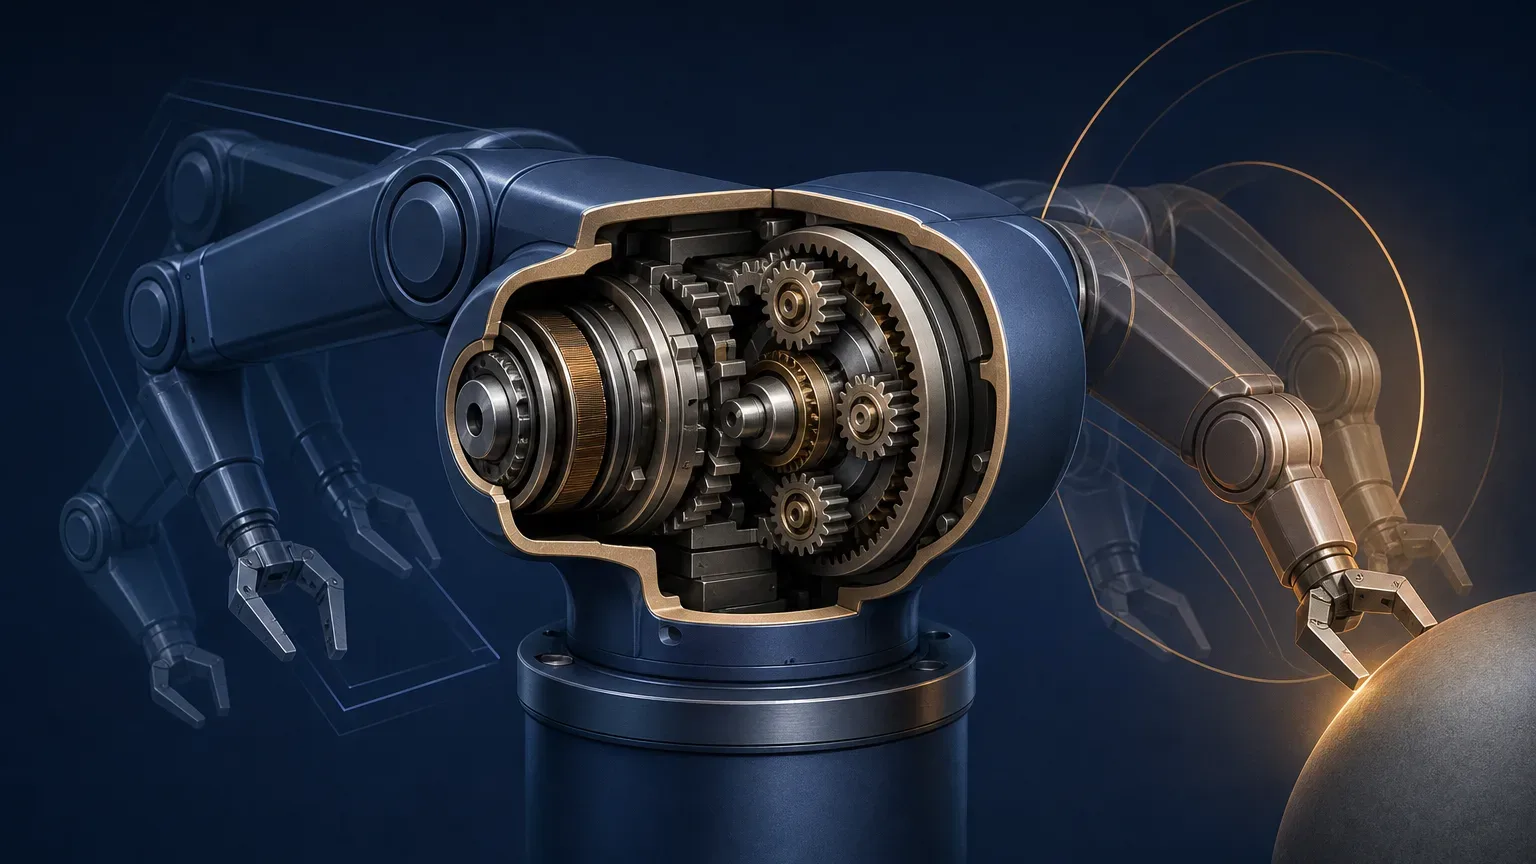
W robotycznym przegubie przekładnia nie przekazuje ruchu idealnie: pojawiają się tarcie i straty sprawności, które zmieniają się zależnie od warunków pracy. Autorzy badania z „Frontiers in Robotics and AI” połączyli więc model dynamiki sztywnego ciała z siecią MLP, aby oszacować te zakłócenia dla przekładni planetarnej 3K.
Na tej podstawie zmiennowzmocnieniowy obserwator uogólnionego pędu analizuje sprzężenie zwrotne z enkodera po stronie silnika i szacuje zewnętrzny moment kontaktu. To nie jest bezpośredni odczyt siły ani momentu z dodatkowego czujnika. Układ wnioskuje o kontakcie z tego, jak zachowuje się napęd względem oczekiwanego modelu przegubu.
Sztywny podczas ruchu, podatniejszy po uderzeniu
Oszacowanie kontaktu trafia następnie do sterowania impedancją. W takim sposobie sterowania robot reguluje między innymi sztywność i tłumienie, a więc to, jak bardzo przeciwstawia się odchyleniu oraz jak wygasza ruch po kontakcie.
W opisanych symulacjach bazowa sztywność wynosiła 1500 Nm/rad, gdy przegub poruszał się bez zakłóceń. Po zewnętrznym uderzeniu spadała do ustalonego limitu bezpieczeństwa 100 Nm/rad. Gdy zakłócenie ustawało, system stopniowo wracał do wyższej sztywności. Taka zmiana ma łączyć dwa zwykle konkurujące cele: dokładne śledzenie ruchu bez kontaktu i możliwość ustąpienia pod wpływem zewnętrznej siły.
Wynik sprawdzono w modelu, nie na robocie
Autorzy oceniali układ w zamkniętej pętli symulacji: dla ruchu nieruchomego i sinusoidalnego oraz przy zakłóceniach sinusoidalnych, narastających i skokowych. Model uwzględniał niedoskonałości sprzętu związane z przekładnią, lecz nie zastępuje testu działającego urządzenia.
Najważniejszym kolejnym krokiem pozostaje przejście z symulacji do sprzętu. Autorzy wskazują na lukę sim-to-real i potrzebę dalszej adaptacji metody do fizycznego robota, gdzie znaczenie mogą mieć rzeczywiste kontakty, obciążenia i zużycie przekładni.
Źródła