Miękka skóra robota osłabiła uderzenie o 44,66 proc. i nadal wyczuwała dotyk
Prototypowa nakładka SkinAxis D2 w kontrolowanym teście z atrapą głowy zmniejszyła szczytową siłę zderzenia o 44,66 proc. przy prędkości robota 1 m/s. Jej konstrukcja ma zarazem przekazywać lokalny nacisk do czujnika dotyku 3D.
Miękki żel i sztywniejsze elementy pracują razem
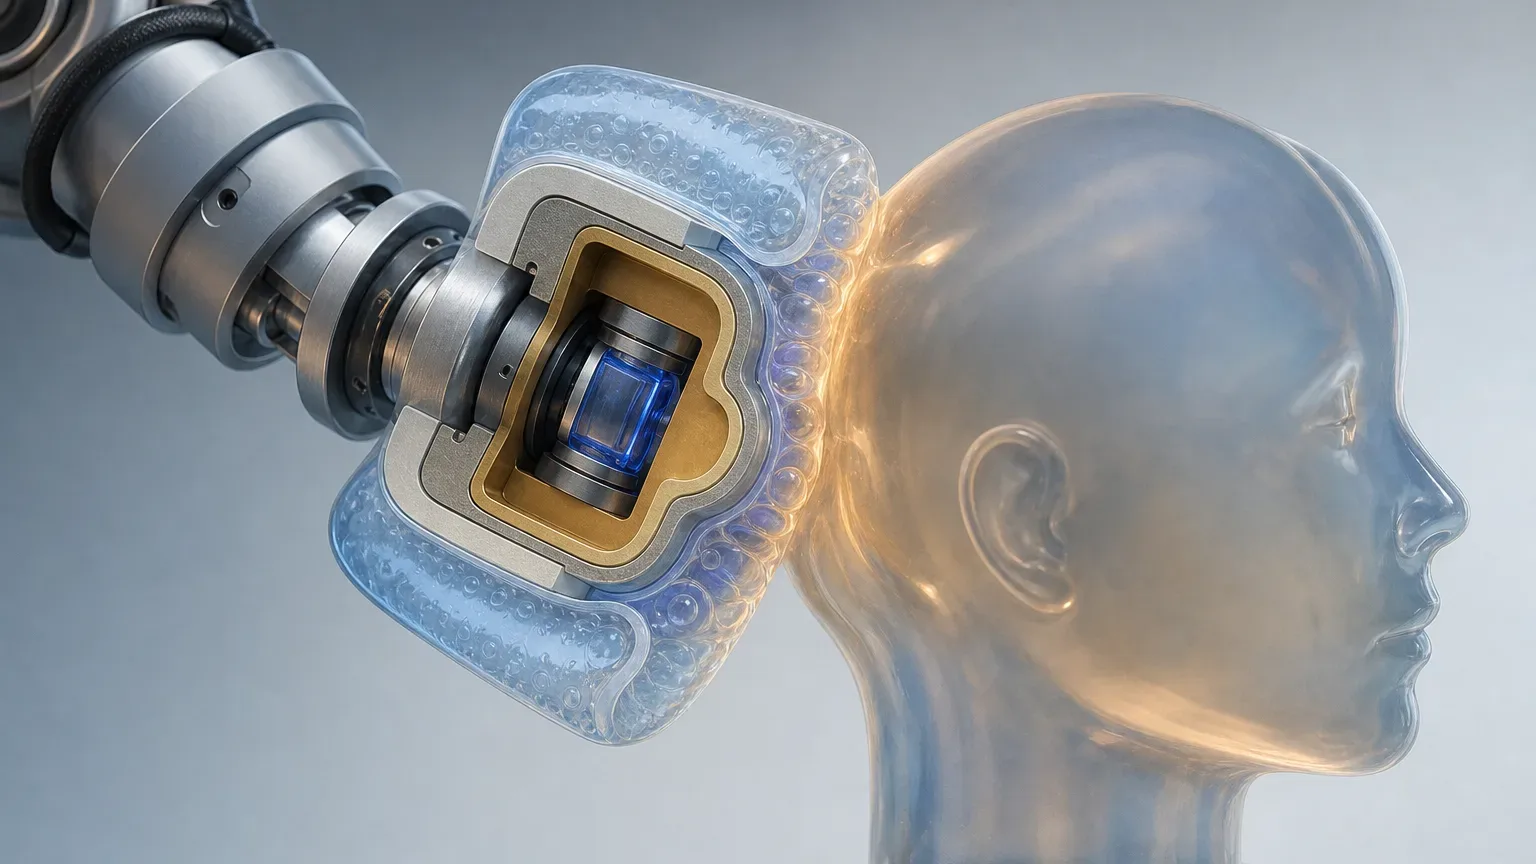
Autorzy opisują D2 jako hybrydową nakładkę: zewnętrzna miękka warstwa zawiera żelowy elastomer, a pod nią znajdują się sztywniejsza płytka przenosząca obciążenie i rękaw podpierający czujnik 3D. Nie chodzi więc o samą miękką osłonę, która mogłaby stłumić kontakt kosztem odczytu siły.
Według autorów badania żelowy elastomer rozprasza energię uderzenia, a sztywniejszy rękaw i płytka kierują lokalne odkształcenia do czujnika. W kompresji quasi-statycznej, czyli przy powolnym nacisku, D2 osiągnął współczynnik czułości 0,089 ± 0,007 — najwyższy spośród trzech badanych konfiguracji.
Test z atrapą głowy nie zastępuje testów w każdej sytuacji
W doświadczeniu robot uderzał centralnie i niemal prostopadle w atrapę głowy opartą na czujniku PILZ PRMS. Przy 1 m/s moduł D2 obniżył nie tylko szczytową siłę o 44,66 proc., lecz także energię przekazaną do atrapy o 18,95 proc. względem zderzenia bez osłony.
Atrapa miała odwzorowywać sztywność, tłumienie i powierzchnię kontaktu głowy; w pracy przyjęto dla niej limit ciśnienia kontaktowego 1,30 MPa. Badanie nie obejmowało jednak uderzeń skośnych, kontaktu poza środkiem ani przesunięcia nakładki. To wynik dla konkretnego prototypu i zadanych warunków, a nie certyfikacja bezpieczeństwa robota w pracy z ludźmi. W tym badanym układzie miękka warstwa tłumiła uderzenie, a sztywniejsze elementy przekazywały odkształcenie do czujnika.
Źródła