Model ECO koordynuje zmianę pasa. W symulacjach ograniczył spalanie
Strategia ECO pozwoliła w symulacjach ograniczyć zużycie paliwa na przebyty dystans względem wybranego systemu ciągłej współpracy samochodów. Wynik uzyskano jednak przy założeniu, że system może interweniować dla bezpieczeństwa nawet w autach odwzorowujących jazdę człowieka.
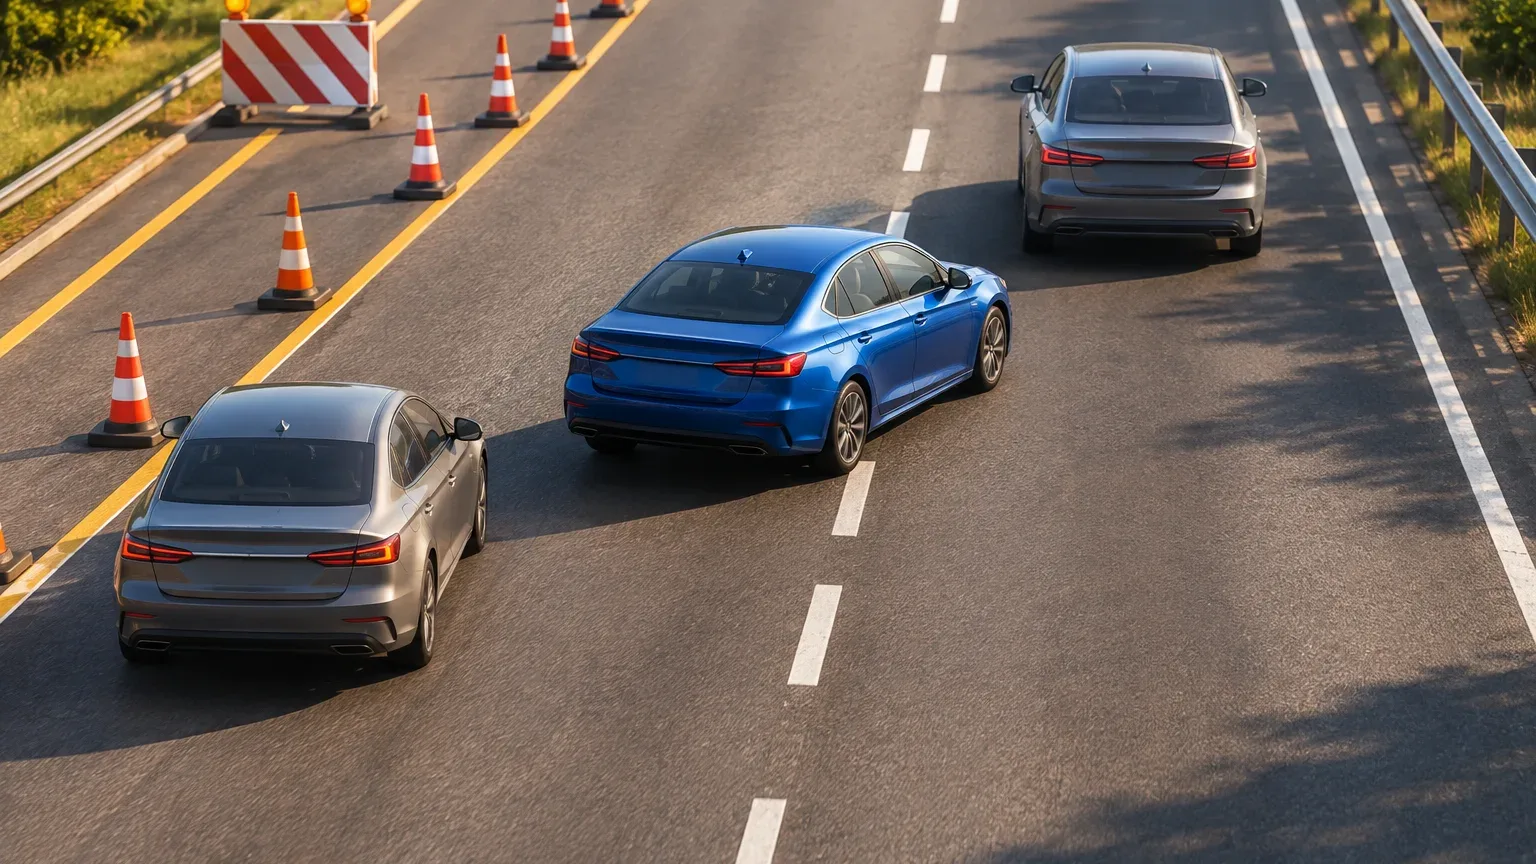
Jie Yu, Tao Chen, Qiang Wen i Mingyuan Bai opisali strategię ECO w pracy opublikowanej 16 listopada 2026 r. w PLOS One. Zajęli się obowiązkową zmianą pasa: samochody muszą znaleźć miejsce w sąsiednim strumieniu ruchu, zanim skończy się zamykany pas. Sprawdzali nie tylko wykonanie manewru, lecz także to, kiedy warto zmieniać prędkość innych aut, aby przygotować lukę.
Więcej udanych zmian pasa to nie zawsze mniejszy koszt
W scenariuszu z kolejką 57 pojazdów ECO pozwoliło zakończyć 88,33% manewrów. Wariant pasywny, który nie uruchamiał aktywnego tworzenia miejsca, osiągnął 66,67%. Skuteczniejsza pomoc miała jednak cenę: w całym okresie symulacji oznaczała nieco większe łączne zużycie paliwa i opóźnienie. Więcej aut zdążyło więc zmienić pas, ale nie wszystkie miary ruchu się poprawiły.
Oszczędność paliwa pojawiła się w innym porównaniu — z COOP, czyli wskazanym przez autorów sterownikiem stale umożliwiającym współpracę kwalifikujących się pojazdów. W 20 badanych warunkach z niezerowym udziałem aut skomunikowanych i zautomatyzowanych na pasie docelowym ECO obniżyło zużycie paliwa na dystans o 0,80–7,20%. Chodzi o wskaźnik przeliczony na 100 pojazdokilometrów, a więc uwzględniający łączną drogę pokonaną przez flotę, nie o całkowitą ilość paliwa zużytą podczas próby.
Autorzy oddzielnie sprawdzili, ile daje samo selektywne uruchamianie współpracy, bez różnic w ustawieniach sterowników. Przy identycznej konfiguracji obniżało ono zużycie paliwa na dystans o 1,22–5,37% przy małym zagęszczeniu ruchu. Przy przetestowanych większych zagęszczeniach nie zmieniało tego wskaźnika. Wyniku pełnych strategii nie należy więc przypisywać wyłącznie decyzji o tym, kiedy zacząć pomagać.
Kiedy samochody mają przygotować miejsce
Decyzja ECO zależy od trzech informacji: początkowego zagęszczenia na pasie docelowym, odległości pozostałej do końca zamykanego pasa oraz dostępności sąsiednich pojazdów, którymi można sterować. Ważny szczegół dotyczy pierwszej z nich. Zagęszczenie określane na początku pozostaje parametrem całego przebiegu; na bieżąco aktualizowane są natomiast odległość i dostępność sterowalnych sąsiadów.
Polecenia tworzenia luki trafiają tylko do pojazdów skomunikowanych i zautomatyzowanych. Gdy można sterować zarówno autem przed planowanym miejscem włączenia, jak i tym za nim, system wspólnie dobiera zmiany ich prędkości. Wykorzystuje sterowanie predykcyjne: oblicza korekty, przewidując ich następstwa w krótkim horyzoncie. Celem jest nie tylko uzyskanie miejsca, lecz także ograniczenie utraty prędkości, różnic prędkości między autami i gwałtownych zmian sterowania.
Bez aktywnego przygotowywania miejsca strategia korzysta z naturalnych luk. Samo znalezienie odstępu nie wystarcza jednak do rozpoczęcia zmiany pasa: system przewiduje, czy przestrzeń z przodu i z tyłu pozostanie odpowiednia przez czas manewru. Jeśli we wczesnej fazie wykonania zabraknie tylnego odstępu, postęp zmiany pasa może zostać wstrzymany, choć sterowanie ruchem wzdłuż drogi trwa dalej. Z kolei brak odpowiedniej luki przy krytycznej odległości od końca pasa uruchamia hamowanie w kolejce.
Co rzeczywiście sprawdzono w komputerze
Podstawowy układ obejmował drogę dwupasową. Na zamykanym pasie znajdowało się 12 pojazdów oczekujących na zmianę pasa, a na docelowym — 26 aut. Badacze zmieniali zagęszczenie na pasie docelowym od 25 do 50 pojazdów na kilometr oraz udział pojazdów skomunikowanych i zautomatyzowanych od 0 do 100%. Pojedynczy przebieg trwał 90 sekund, a sterowanie aktualizowano co 0,1 sekundy.
Porównywano trzy strategie: selektywną współpracę ECO, ciągłą współpracę COOP oraz pasywną PASSIVE. Każdą kombinację zagęszczenia, udziału pojazdów i strategii powtarzano 20 razy, co dało 1500 głównych przebiegów. Losowo zmieniano początkowe pozycje i prędkości, a odpowiadające sobie próby zestawiano parami. Dzięki temu porównanie strategii nie sprowadzało się do jednego, szczególnie dogodnego ustawienia samochodów.
Zużycie paliwa nie pochodziło z pomiarów w rzeczywistych samochodach. Obliczano je po zakończeniu symulacji z modelu uwzględniającego pracę na biegu jałowym i dodatnią moc napędową. Podczas hamowania model zachowywał jedynie zużycie na biegu jałowym, bez korzyści z odzyskiwania energii. Wyniki należy zatem czytać jako efekt przyjętego modelu paliwowego.
Dodatkowe próby obejmowały dłuższe kolejki oraz zakłócenia informacji, między innymi opóźnienia komunikacji od 100 do 500 milisekund i utratę wiadomości z prawdopodobieństwem od 5 do 20%. Łącznie badanie zawierało 3874 odrębne przebiegi oraz dwa deterministyczne testy wstrzymania manewru. Autorzy udostępnili dane i kod źródłowy w serwisie GitHub.
Najważniejszy warunek: interwencja także w autach „ludzkich”
Wszystkie samochody opuszczające zamykany pas były w modelu skomunikowane i zautomatyzowane. Auta odwzorowujące zachowanie ludzkich kierowców występowały na pasie docelowym i nominalnie reagowały według modelu jazdy za poprzedzającym pojazdem. Nie dostawały poleceń tworzenia luk, ale końcowy filtr bezpieczeństwa mógł zmienić również ich przyspieszenie. Nie była to więc symulacja ruchu mieszanego, w której część samochodów pozostaje całkowicie poza zasięgiem systemu sterowania.
Konstrukcja modelu nie gwarantuje też zakończenia wszystkich manewrów w skończonym czasie. Przy małych prędkościach wprowadzono dodatkowe uproszczenie: poniżej 5 m/s, czyli 18 km/h, ruch boczny zadawano kinematycznie zamiast wyznaczać go przez dynamiczne śledzenie toru. Poniżej 3 m/s, czyli 10,8 km/h, postęp manewru wstrzymywano. Ta część symulacji nie rozstrzygała, czy zadany ruch byłby wykonalny z uwzględnieniem ograniczeń skrętu kół i sił na oponach.
Źródła i opracowanie
Źródło: PLOS ONE. Autorzy: Jie Yu, Tao Chen, Qiang Wen, Mingyuan Bai. State-triggered cooperative mandatory merging at temporary lane closures in mixed traffic flow | PLOS One. https://journals.plos.org/plosone/article?id=10.1371%2Fjournal.pone.0362838. Publikacja: 2026-11-16; dostęp: 2026-11-17. DOI: 10.1371/journal.pone.0362838. Zasady materiału źródłowego: CC BY 4.0 — https://creativecommons.org/licenses/by/4.0/. Nowa.Moda: własne, częściowe omówienie faktów po polsku, z własną redakcją i doborem treści. Oryginał jest dostępny bezpłatnie.